1概要
ICの選別・試験、ダイボンディング、3C FATP、3Dディスペンシングなどの先進機器製造の応用において、微細なモーションコントロールは選別や組立などのプロセスで重要な役割を果たします。従来のモーションコントロールシステムは、視覚処理とデータ処理のためのPCと、軌道制御およびリアルタイムモーションコントロール用のモーションコントロールカードを組み合わせたPCベースのアーキテクチャを採用しています。このアプローチは、PCの計算およびデータ処理能力とモーションコントロールカードの軌道制御およびリアルタイム機能を統合し、汎用アプリケーションの要件を満たしています。
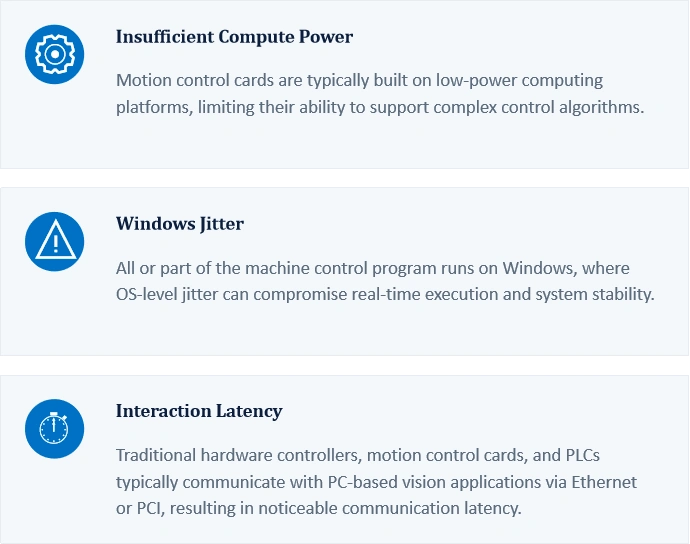
しかし、製造技術が進化し、より精密で高度な制御への需要が高まる中で、この従来型アーキテクチャは計算能力不足、PCとモーションコントロールカード間の通信遅延の増加、システムのジッターという課題がますます増しています。
ProUソフトウェア(深圳)有限公司(以下「ProU」)は、Intel®アーキテクチャに基づくNoTimeコントローラーを導入し、ビジョンとデータ処理をモーションコントロールと統合しました。 フューチャー・ロボット インテル®プロセッサを搭載した産業用コンピュータに加え、リアルタイムシステムベースの機械プログラム実行環境とモーション関数ライブラリを備えています。
2 モーションコントローラー市場の動向と課題
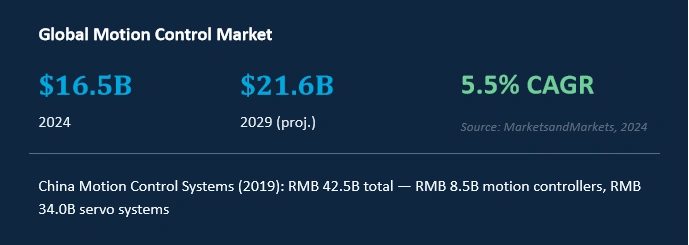
2.1市場動向
モーションコントローラーは、プロセッサーを使って論理計算を行い、アクチュエーター(通常はサーボドライブやモーター)を使って計画命令を機械的な動きに変換し、正確な位置、速度、加速度、トルク/力制御をクローズドループセンサーのフィードバックで実現します。モーションコントロールシステムは、高性能機器の中核となる要素であり、その精度と効率を決定します。
メーカーが柔軟でスマートな製造へとシフトする中、市場はモーションコントローラーに対してスケーラビリティ、レイテンシ、計算能力の面でより高い要求を課しています。
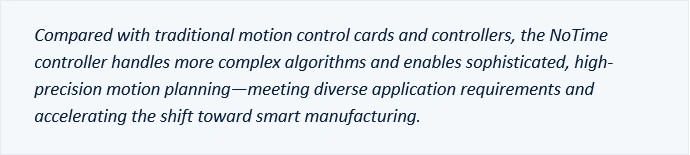
新世代のモーションコントローラーは、情報処理能力、開放性、軌道精度、多用途性において進化し、多軸協調運動、複雑な軌道計画、リアルタイム補間、誤差補正、サーボフィルタリングを可能にし、クローズドループ制御を実現しています。
ソフトウェア定義アーキテクチャはモーションコントロールの重要なトレンドであり、ハードウェアを特定の機能から切り離して、より高い柔軟性とスケーラビリティを実現します。ハードウェアに依存しない開発プラットフォームにより、ユーザーはハードウェアの変更なしでモーションコントロールアプリケーションをカスタマイズでき、ソリューション開発と市場投入までの時間を加速させます。
現在、ソフトウェア定義モーションコントローラーは通常x86ベースのPCプラットフォームを採用し、その互換性、拡張性、計算性能を活かして複雑なワークロードを効率的に処理しています。
ハイエンド製造において、モーションコントロールソリューションはリーンかつ柔軟な生産をサポートする必要があります。ソフトウェア定義の柔軟性を超えて、ハイエンドコントローラーは信頼性が高く正確なモーションコントロールを提供するために、低遅延、高い安定性、効率的な実行力を必要とします。
2.2課題
従来のモーションコントロールシステムは、通常、PC(視覚処理やデータ処理など)とモーションコントロールカードを連携して動作させます。しかし、このアーキテクチャには以下の制限があります。
3つの解決策:ProU NoTimeコントローラー
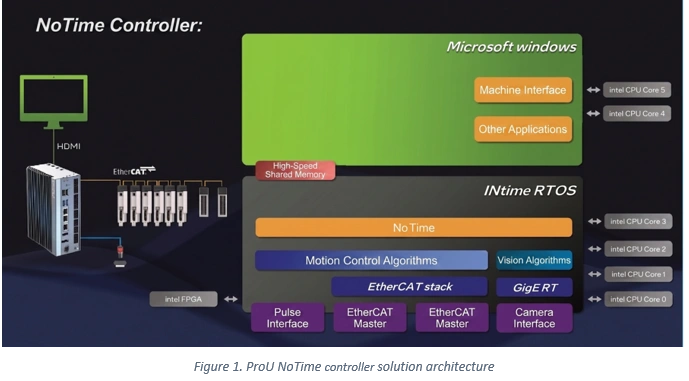
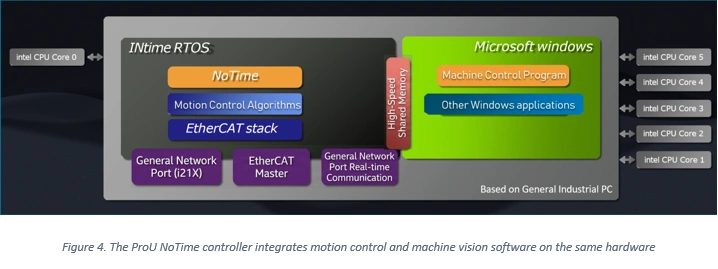
ProU NoTimeコントローラーは、モーションコントロール、ビジョン、データ処理のワークロードを単一のIntel®プロセッサベースのFuture Robot産業用コンピュータに統合し、専用CPUコアに異なるワークロードを割り当てます。高速共有メモリはワークロード間の通信を可能にし、モーションコントロールと汎用PCアプリケーション間のデータ交換効率と関数実行速度を大幅に向上させます。
NoTimeコントローラーハードウェア
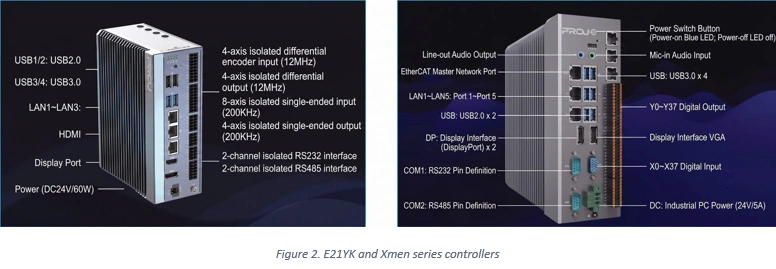
ProU NoTimeコントローラーは、柔軟なI/O構成、高い拡張性、高い信頼性、コンパクトでモジュール化された設計を特徴とし、多様なアプリケーション要件に対応するためのアジャイル開発と迅速なカスタマイズをサポートします。
3.1機能設計
IoT、エッジ、産業用途向けに設計されたIntel®プロセッサと、Intel® Resource Director Technology(RDT)などの技術を搭載し、ProU NoTimeコントローラは以下の主要な機能を提供します。
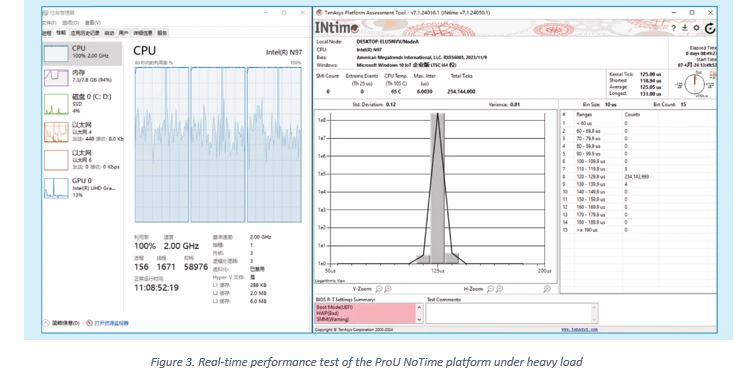
重負荷でも優れたリアルタイム性能
優れたハードウェアとソフトウェアの共同設計により、NoTimeコントローラーは優れたリアルタイム性能を実現しています。図3に示すように、NoTimeプラットフォームはCPU使用率100%とメモリ使用率94%の状況でも優れたリアルタイム性能を維持しています。
モーションコントロールの相互作用遅延を大幅に低減
x86システムの高性能計算能力のおかげで、ProU NoTimeコントローラーは機械制御プログラムと機械視覚ソフトウェアを同じ産業用コンピュータ上でホストします。高速の共有メモリは、一般的なPCアプリケーションと比べてデータ交換効率とモーション関数の実行速度を大幅に向上させます。
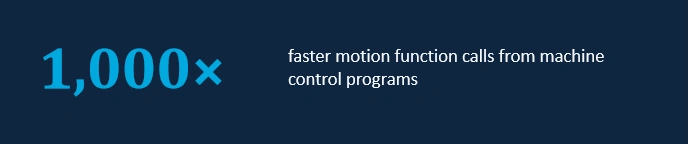
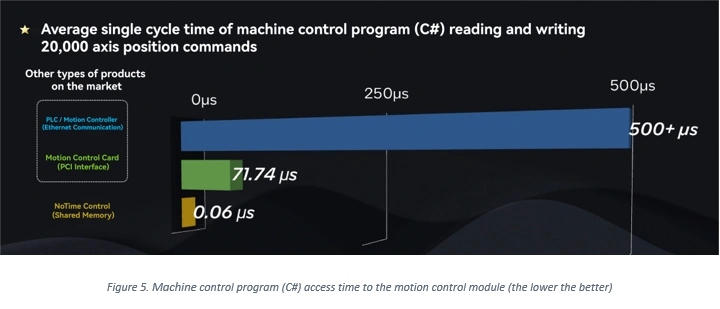
テストでは、ProUが20,000サイクルにわたって軸位置データの読み書きコマンドを繰り返し実行し、各操作のサイクルタイムを記録しました。図5に示すように、PCI通信を用いたモーションコントロールカードは、1回の操作で平均71.74μsの読み書き時間を達成しました。対照的に、共有メモリ通信を用いたNoTimeコントローラは、平均して1回の操作でわずか0.06μsを必要とし、PCIベースのモーションコントロールカードよりも約1,000×高速なインタラクションを実現しました。
マシンプログラム実行効率と安定性の向上
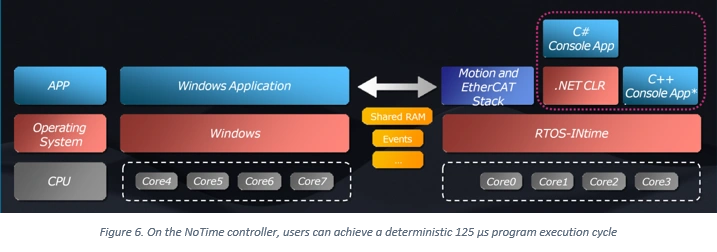
従来のモーションコントロールソリューションは通常、組み込みチップ上でモーションコントロールアルゴリズムとEtherCATプロトコルスタックを実行しますが、ユーザーの機械制御プログラムはWindows上で動作します。しかし、Windowsは計算中にシステムレベルのジッターを導入し、速度プロファイルがずれて機械制御プログラムの実行効率を低下させることがあります。
NoTimeコントローラでは、マシンプログラム(C#、C++)をINtimeリアルタイムシステムにロードでき、Windowsのジッターの影響からマシン制御プログラムを解放します。NoTimeはIntel® RDTのキャッシュ割り当て技術(CAT)とメモリ帯域幅割り当て(MBA)を用いて、他のプロセスが使用するCPUスレッドやキャッシュのサービスレベルを設定し、そのメモリ帯域幅使用量とCPUキャッシュ割り当てに上限を設けています。これにより、重要な機械制御プログラムへの干渉を防ぎ、プログラムのリアルタイム実行が保証されます。
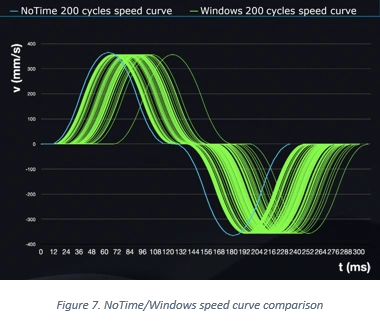
ProUは同じゼロポイントで6つのI/Oトグルを行った後、20mmの往復運動を行うサイクリックモーションテストを実施しました。同じサーボシステムとハードウェアを使い、NoTimeとWindowsで別々にプログラムを実行しながら、200サイクルにわたってテストを繰り返しました。速度プロファイルはサーボドライブから直接記録されました。図7に示すように、Windowsでの速度プロファイルは有意に大きな偏差を示しました。
CPU利用率が100%に達すると、Windowsベースのソリューションでは動作サイクル全体に63.34秒かかり、NoTimeではわずか46.02秒でした。これにより、全体の速度は約27%向上し、安定性は99.83%向上しました。
強力なフィードフォワード制御機能を提供
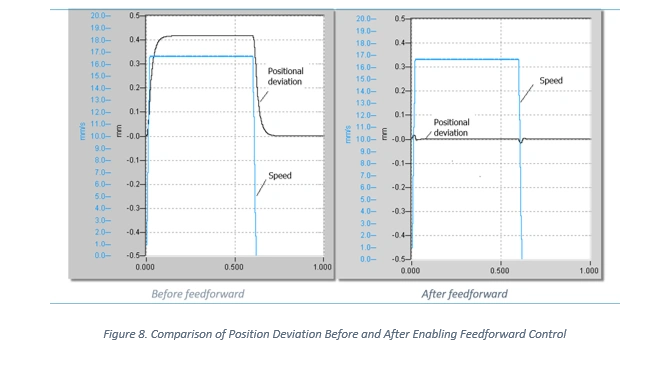
ProU NoTimeコントローラのフィードフォワード制御機能はISG CNCアルゴリズムライブラリに基づいています。動作計画中は、位置情報だけでなく、バスサイクルやモーションコントロールシステムの計算サイクルによって生じる速度、加速度、衝撃などの動作パラメータの時間遅延も計算します。補正値はEtherCATサーボドライブの速度ループおよび電流ループオフセットインターフェースを通じて入力され、軸位置誤差を低減します。
テスト結果として、フィードフォワード制御が有効になると、平均経路偏差が0.033mmから0.013mmに減少し、0.01mmの位置決め精度での安定時間は13.2msから10.6msに向上しました。
高度な平滑化ツールによる軌道制御
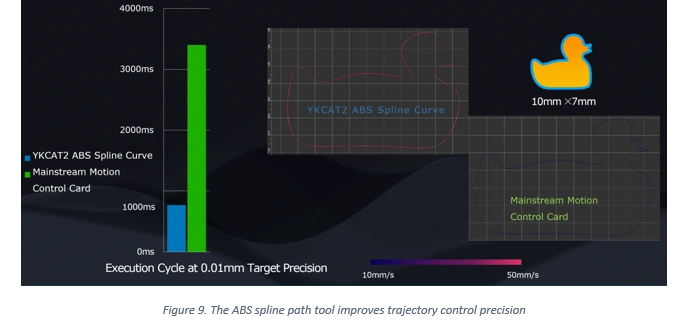
ProU NoTimeコントローラーは、Hyper Space ComputingやABS Spline Pathなどの高度な軌道平滑化技術を統合しています。
Intel®プロセッサの高い計算性能を活用し、Hyper Space Computingは最大10,000の制御ポイントに対する先取り速度と経路計画をサポートします。また、ユーザーが定義した公差限界やより柔らかい動的パラメータに基づく軌道計画を可能にし、機械的振動の低減にも寄与します。
ABSスプラインパスは、インテル®プロセッサの計算能力を活用し、制御点から直接AkimaスプラインまたはBスプラインのモーションパスを生成する専用のスムージングツールであり、対応するパスや速度の計画も行います。CADスプラインツールを多用するジオメトリにおいて、ABSスプラインパスは高精度な軌道平滑化を可能にし、機械システムの剛性要件を低減します。
複雑なリアルタイムビジョンアルゴリズム処理をサポートします
NoTime Visionはリアルタイムシステム内で画像処理アルゴリズムとGigE通信を実行し、画像処理、誘導位置計算、モーション制御の遅延を大幅に削減し、ビジョン-計算-モーションサイクル全体の安定性を向上させます。
3.2未来ロボット産業用コンピュータ
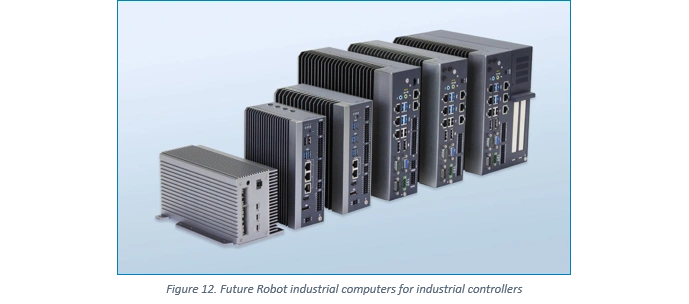
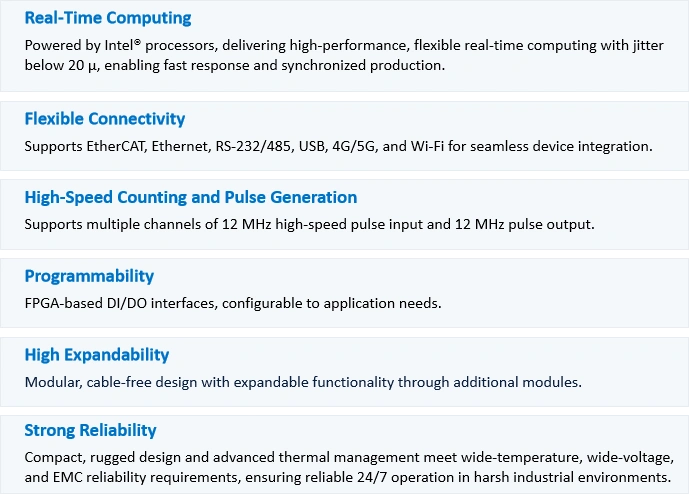
ProU NoTimeコントローラーは、Intel®プロセッサを搭載したFuture Robot産業用コンピュータをベースに構築されています。フューチャーロボットは、産業制御、機械ビジョン、自動化を専門とする国家ハイテク企業です。産業用コンピュータは産業用コントローラ向けに特別に設計されており、組み込み型でコンパクトなファンレス設計を特徴とし、第12世代Intel® Core™プロセッサ、Intel Atom® x7000Eシリーズ、Intel® Processor Nシリーズに対応し、幅広い用途の要件を満たしています。
柔軟で迅速なカスタマイズ
さらに、Future Robotはアジャイルかつレスポンシブなカスタマイズサービスを提供し、顧客の特定のアプリケーション要件に合わせたハードウェア構成やインターフェース設計の製品を開発しています。また、迅速な開発と展開のためのツールも提供し、市場投入までの期間短縮を支援します。
Intel® プレミアム産業用PC(PIPC)プログラムパートナー
Future Robotはまた、Intel® Premium IPC(PIPC)プログラムのパートナーでもあります。選ばれたEシリーズ産業用コンピュータ製品はプログラムのハードウェアおよびソフトウェアテストを通過し、2023年以降、複数の製品がPIPCの検証を受けています。
3.3 インテル技術とソリューションにおける応用
Intel®ベースのProU NoTimeコントローラーは、第12世代Intel® Core™プロセッサ、Intel Atom® x7000Eシリーズ、Intel® Processor Nシリーズなど、さまざまなプロセッサオプションをサポートしています。複雑な機械制御アルゴリズムの効率的な実行を可能にするだけでなく、幅広い温度サポート、高い安定性、リモートメンテナンス機能も備え、モーションコントロールのための堅固なハードウェア基盤を提供します。
また、リアルタイム処理を強化するためにIntel® Resource Director Technology(RDT)を活用し、Intel Virtualization Technology for Directed I/O(VT-D)やIntel® Virtualization Technology for x86(VT-x)などの仮想化技術®を用いてハードウェア仮想化を可能にします。これらのハードウェアとソフトウェア技術は、ProU NoTimeコントローラの計算性能、レイテンシ制御、安定性の要件を満たしています。
異なる用途の要件に対応するために、複数のプロセッサオプションが利用可能です。
| シナリオ | プロセッサ | 利点 |
| モーションコントロールのみのシングルカメラ誘導 | Intel® Atom®/Intel® プロセッサ Nシリーズ | 高性能、高信頼性、高コスト効率 |
| マルチカメラガイダンス、その他の複雑なモーションコントロールや汎用コンピューティング | インテル®・コア™・プロセッサ | クロック速度の向上、ジッターの低減、優れた計算性能 |
第12世代インテル®コア™プロセッサ
Intel 7プロセスに基づいて構築された第12世代Intel® Core™プロセッサは、PコアとEコアの高性能ハイブリッドアーキテクチャを特徴とし、Intel Thread Directorによって®最適化されたワークロードを備えています。最大16コア24スレッド、強化されたAIとグラフィックス、PCIe 5.0を備え、産業用途向けの強力なコンピューティングを提供します。
高性能モーションコントロールでは、Pコアが制御負荷を担当し、Eコアはエネルギー効率を高めるために一般的な作業を行います。ビジョン+制御アプリケーションでは、Pコアと統合グラフィックスがビジョンおよびAIのワークロードを処理し、Eコアは制御タスクをサポートします。
第12世代Intel® Core™プロセッサを搭載し、ProU NoTimeコントローラーは複雑な計画および制御モデルに必要な計算性能を提供し、高性能グラフィックスはリアルタイムの視覚処理を強化します。
Intel® Atom® x7000E / Intel® プロセッサ Nシリーズ
IoTおよびエッジアプリケーション向けに設計されており、最大4つのEコアを備えています。一部のモデルはハードウェア仮想化、ハイパーバイザー、リアルタイムワークロードをサポートしており、ハードウェアレベルの仮想化、マルチOS対応、Intel® Time Coordinated Computing(Intel® TCC)によるリアルタイムコンピューティングなどが含まれます。低消費電力により、Intel® Advanced Vector Extensions 2(Intel® AVX2)やIntel® DL Boostを通じて強力なAI加速も提供し、計算集約型タスクとディープラーニング推論を加速させます。
Intel Atom® x7000E / Intel® Processor NシリーズをベースにしたNoTimeコントローラーは、コストと省電力の面で優位性があり、より狭い空間での展開を可能にします。軽量でコンパクトなモーションコントロール用途に適しています。
インテル® RDTおよびVT-d
インテル®リソースディレクター技術(RDT)
Intel® Resource Director Technology(RDT)は、アプリケーション、VM、コンテナで使用されるラストレベルキャッシュ(LLC)やメモリ帯域幅などの共有リソースの可視性と制御を強化します。これにより、モーションコントローラのより決定的な計算性能が可能になり、重要なワークロードを他のプロセスによる干渉から保護します。RDTはまた、ワークロードの統合、パフォーマンスの一貫性、動的なサービス提供を改善し、モーションコントローラーのリアルタイム制御能力を向上させます。ソフトウェア定義インフラストラクチャやリソース認識型オーケストレーションが進化を続ける中で、RDTはアプリケーションパフォーマンスの最適化のための重要な技術となっています。
RDTは、キャッシュおよびメモリの監視および割り当てのための5つの主要技術の枠組みを提供します:キャッシュ監視技術(CMT)、キャッシュ割り当て技術(CAT)、コードおよびデータ優先順位付け(CDP)、メモリ帯域幅監視(MBM)、およびメモリ帯域幅割り当て(MBA)。これらの技術は、LLCやDRAM帯域幅など複数のアプリケーション、コンテナ、VMで使用される共有リソースを追跡・制御し、「ノイズの多い隣接者」を検出し、パフォーマンス干渉を軽減して複雑な環境下での重要なワークロードを保護します。
CATの仕組み
キャッシュ割り当て技術(CAT)は、CPUコアまたはプロセスID(PID)にビットマスクを割り当てることでキャッシュを物理的に隔離します。マスク内の各ビットは異なるキャッシュ領域を表し、異なるマスクビットによって割り当てられた領域は重なりません。ビットマスクを設定することで、ユーザーは特定のプロセスのキャッシュ使用を制限できます。
MBAの仕組み
メモリ帯域幅割り当て(MBA)は、実行中のアプリケーション間でメモリ帯域幅の細かい制御を提供します。優先度を割り当てることで帯域幅を管理し、各コアとIntel®プロセッサコアが共有する高速インターコネクト間にプログラム可能な帯域幅コントローラを導入します。MBAは各プロセスで使用されるCPUスレッドにサービスレベルを割り当て、最大メモリ帯域幅を制限します。
Intel®指向I/O仮想化技術(VT-D)
Directed I/O向けIntel® Virtualization Technology for Directed I/O(VT-D)は、ハードウェアサポートでIntel®仮想化技術を拡張し、システムのセキュリティと信頼性を向上させるとともに、仮想化環境におけるI/Oデバイスのパフォーマンスを向上させます。これにより、開発者はダウンタイムを最小限に抑え、スループットを増加させることでコスト削減につながります。
4応用シナリオ
4.1 ダイボンディングのための高精度で安定したモーションコントロール
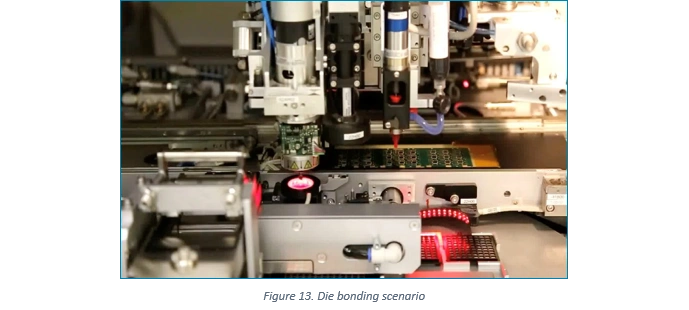
半導体プロセスにおいて、「ボンディング」とはダイを基板に取り付けることを指します。ダイボンディングは、半導体ダイをリードフレームやプリント基板(PCB)に取り付け、外部回路への電気的接続を可能にします。このプロセスはモーションコントロールの精度と安定性に厳しい要求を課します。
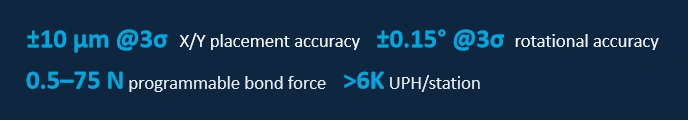
- モーションコントロールおよびマシンビジョンソフトウェアは単一の産業用コンピュータ上で動作し、高速共有メモリにより高速なデータ交換と機能実行が可能となります。
- 単一のコントローラーは最大64軸のモーションコントロールと125μsのEtherCATサイクルをサポートし、Intel®プロセッサと高性能ドライブ管理を搭載しています。
- 機械論理、モーション、ビジョン制御プログラムは完全にINtimeリアルタイムシステム上で動作し、実行の安定性と機械効率を向上させています。
- ISG CNCライブラリの高度なアルゴリズム、フィードフォワードや振動抑制、そしてIntel®プロセッサの計算能力を組み合わせることで、機械の安定性と効率が向上します。
4.2 3Dディスペンシングにおける高柔軟性軌道制御
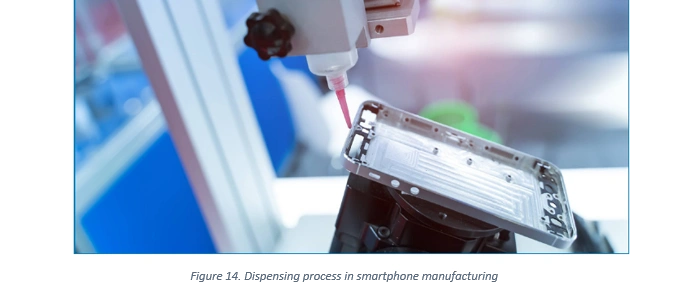
ディスペンシングは、接着、カプセル、絶縁、固定、表面仕上げのために電子接着剤、オイル、その他の液体を製品に塗布する重要な産業プロセスです。現代の製造では、より高い配管精度と軌道制御が求められ、モーションコントロールに大きな課題がもたらされています。
NoTimeコントローラーのディスペンションの利点:
- ディスペンシングインターフェースを統合し、モーションコマンドを生成するための直接CADファイルのインポートをサポートします。
- ISG CNCライブラリの業界最先端のルックアヘッド、スプラインパス、HSC機能により、厳しい軌道制御要件を満たしています。
- ISG CNCライブラリは5軸RTCPおよび50以上の運動学的変換モデルをサポートしています。
- 内蔵FPGAベースの高速I/Oにより、高度なディスペンシング用途において、早期のバルブ開閉やPWMバルブ制御を含む正確なバルブタイミングが可能です。
5展望
ProU NoTimeコントローラーは、リアルタイムシステムベースの機械プログラム実行環境とモーション関数ライブラリを、Future Robotの高性能・高安定性・高拡張性の産業用コンピュータと組み合わせ、Intel®技術を活用して完全なリアルタイム機械制御を実現しています。そのモジュール式でソフトウェアベースのアーキテクチャにより、インテル®プロセッサ間で柔軟なカスタマイズと容易なパフォーマンススケーリングが可能です。
これらの能力を基に、ProUはIntelおよびFuture Robotとの協力を深め、振動抑制パッケージやVirtuosシミュレーション環境の導入を含むNoTimeコントローラーのさらなる革新を進めていきます。これらの革新は、ますます洗練され複雑なモーションコントロールの要件に対応し、柔軟でインテリジェントな生産ラインを実現し、製造変革の加速を支援します。
ProUについて
ProUはアジアで商用展開されるx86ベースの機械制御ソフトウェアプラットフォームのリーディングプロバイダーです。2015年に設立されたProUは、売上と顧客基盤で急速に成長しています。そのビジョンは、機械ロジック、モーション、ビジョン、データ処理を汎用OSから切り離すことで、完全なリアルタイムのx86ベースのマシン制御を可能にすることで、従来の組み込みコントローラを超えるパフォーマンスと安定性を提供することです。
フューチャー・ロボットについて
2017年に設立されたフューチャーロボットは、産業制御、マシンビジョン、自動化を専門とする国家レベルのハイテク企業です。独自の技術と迅速なカスタマイズ能力を活かし、Future Robotは産業オートメーション、デジタル化、インテリジェント製造向けの組み込みコンピューティング製品およびシステムソリューションを開発・製造しています。
インテルについて
インテル(NASDAQ: INTC)は、世界の進歩を推進し、生活を豊かにする世界を変える技術を生み出しています。ムーアの法則に導かれ、インテルは半導体設計と製造の進歩を続けています。インテルは、クラウド、ネットワーク、エッジ、コンピューティングデバイスにインテリジェンスをもたらすことで、データの潜在力を引き出し、企業や社会のより良い未来を創り出す手助けをします。
実際の性能は使用状況、構成、その他の要因によって異なる場合があります。詳細はこちらをご覧ください。 www.Intel.com/PerformanceIndex.
パフォーマンス結果は構成に示された日付時点のテストに基づいており、すべての公開されているセキュリティアップデートを反映しているとは限りません。詳細は設定開示を参照してください。どんな製品や部品も絶対に安全であることはできません。
費用や結果は異なる場合があります。
Intelの技術は、ハードウェア、ソフトウェア、またはサービスの有効化を必要とする場合があります。
インテルは、明示的・黙示的ないかなる形の保証や保証も一切行いません。特に、販売性、特定の目的への適格性、非侵害性の保証、さらには、履行過程、取引過程、または取引利用に起因する保証も含まれます。
インテルは第三者データを管理または監査しません。この内容を確認し、他の情報源を参照し、参照されたデータが正確かどうかを確認してください。
© インテル・コーポレーション。インテル、インテルのロゴ、その他のインテルマークは、インテル社またはその米国および/または他国の子会社の商標です。他の名称やブランドは他者の所有物として主張されることがあります。
メッセージ一つで連絡します!ご要望をお願いいたします。